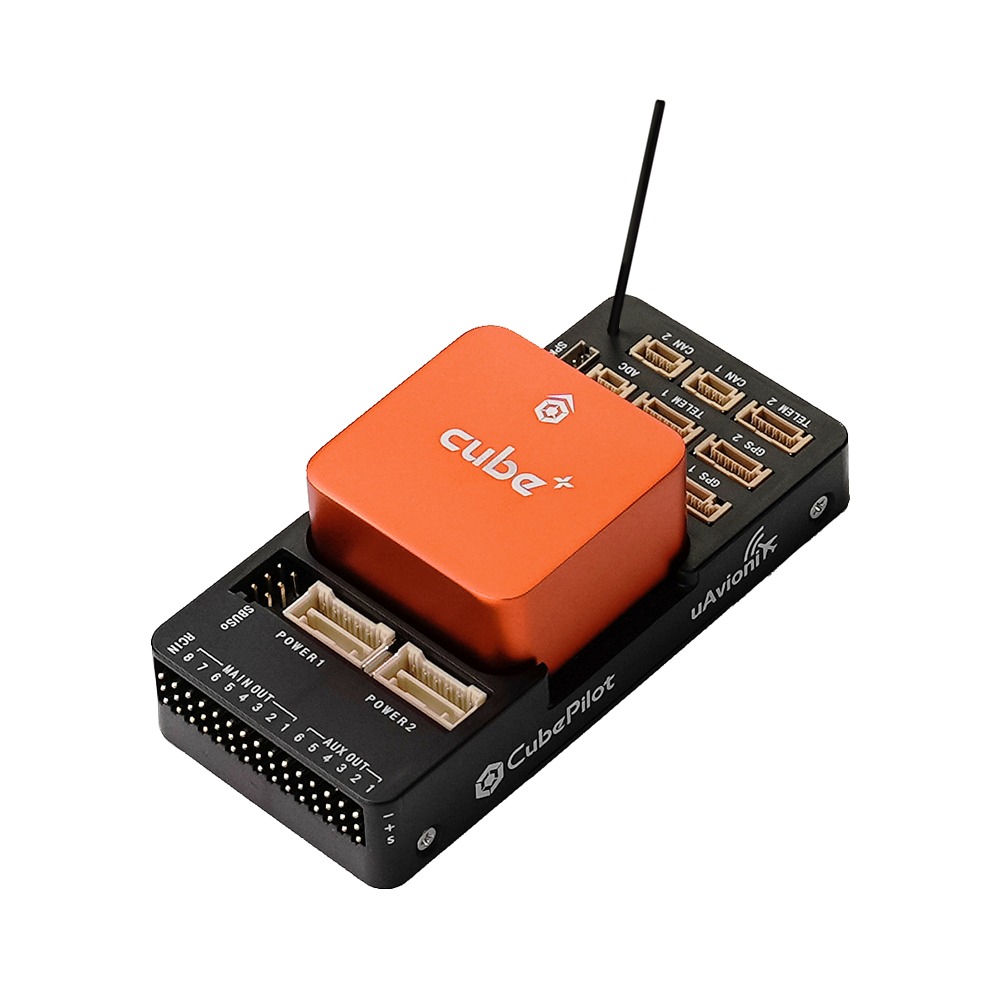
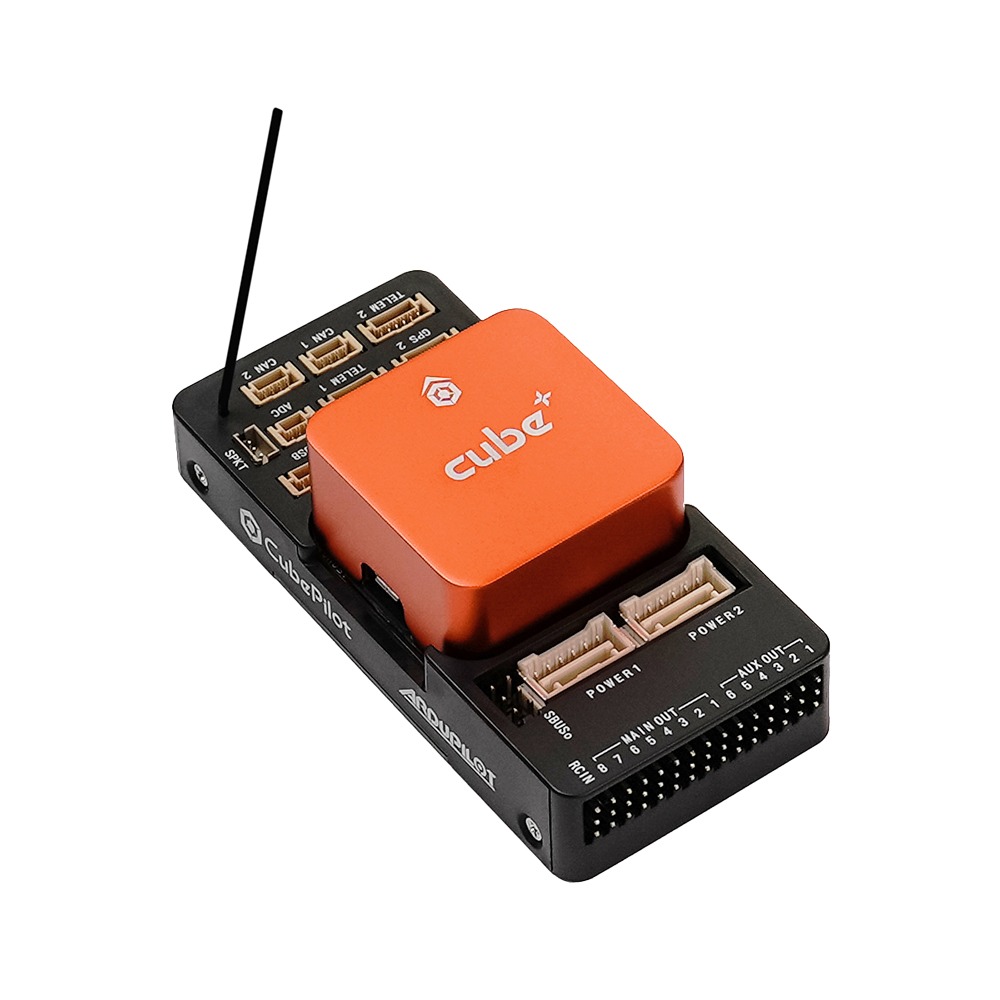
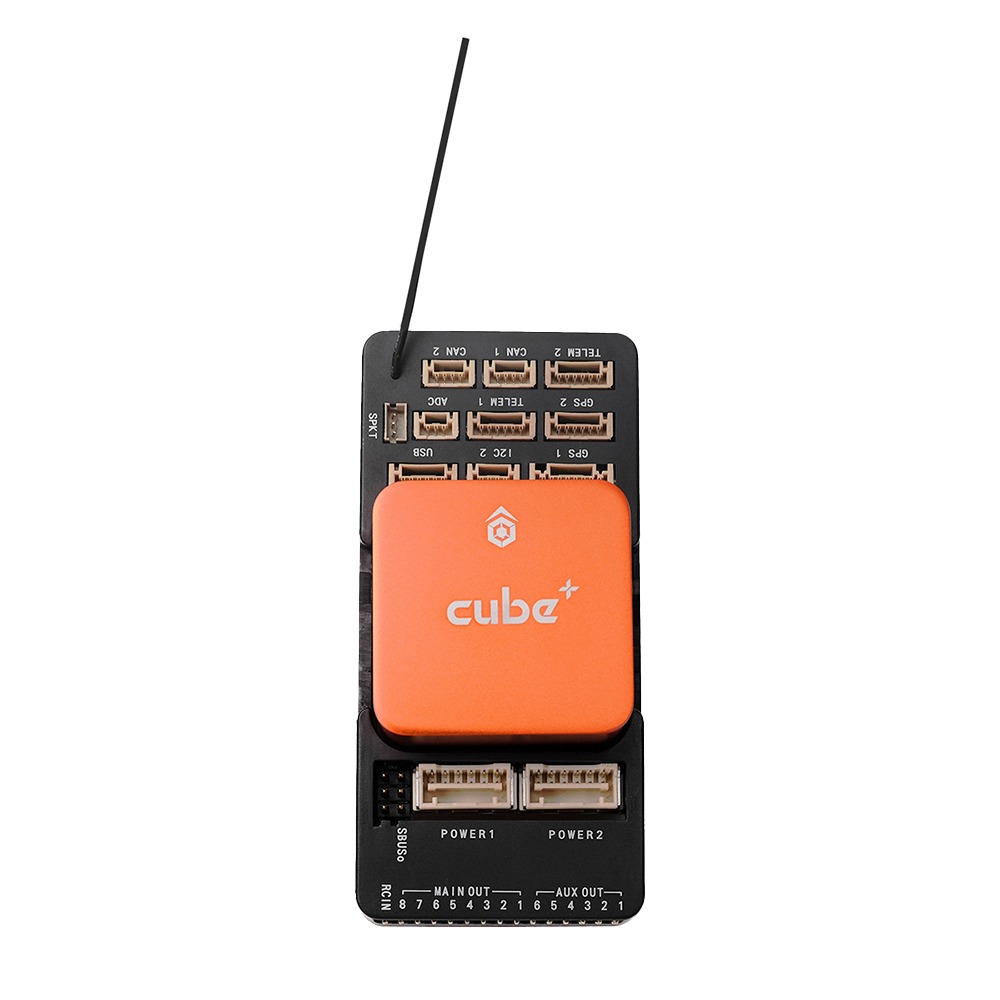
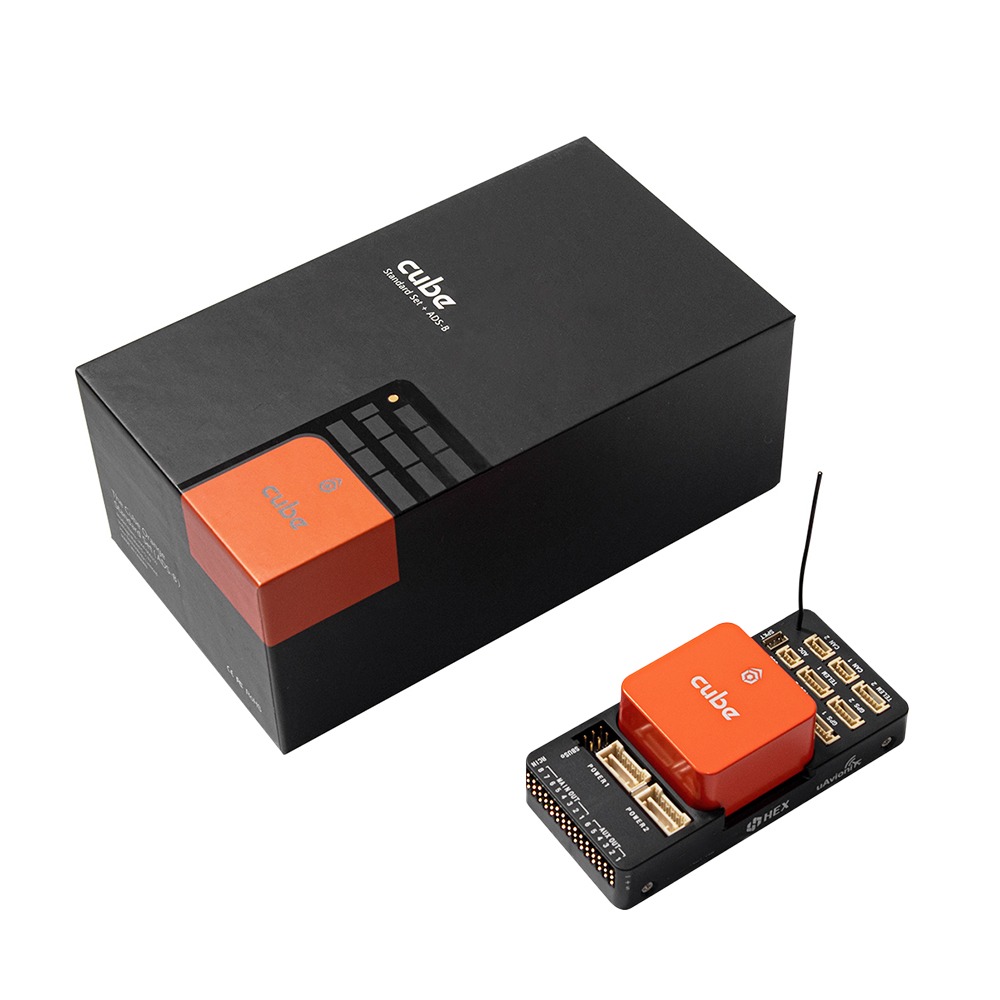
CubeOrange+ Standard Set (IMU V8) оснащён высокопроизводительным процессором H7 и приёмником ADS-B 1090МГц от uAvionix. CubeOrange+ имеет обновлённые IMU и MCU STM32H757. Автопилот можно настроить для автоматического избегания воздушных судов, обнаруженных в зоне исключения, установленной пилотом. Ранее известен как Pixhawk 2.1.
Особенности
• Датчики: акселерометр, гироскоп, компас, датчик атмосферного давления
• Входное напряжение питания/номинальный входной ток: 4,1-5,7 В / 2,5 А
• Номинальная выходная мощность/входная мощность: 14 Вт
• Входное напряжение USB порта/номинальный входной ток: 4-5,7 В / 250 мА
• Входное напряжение рельса сервоприводов: 3,3 В / 5 В
• Не водонепроницаем. Требуется внешняя водонепроницаемая защита
• Рабочая температура: -10 °C / 55 °C
• Материал корпуса CubeOrange+: алюминиевый сплав CNC
• Материал корпуса несущей платы ADSB: литьё ABS
Оснащён высокопроизводительным процессором H7
H7 имеет FPU двойной точности (DP), 1МБ ОЗУ и процессор CPU 400 МГц, обеспечивающий высокую производительность, чрезвычайно быструю работу и стабильное решение для полёта.
Гибкое напряжение сигнала PWM
Выход PWM поддерживает переключение между уровнями сигнала 3,3 и 5 В. Переключение напряжения может выполняться программным обеспечением наземной станции управления. Это обеспечивает лучшую совместимость с внешними периферийными устройствами.
Характеристики
• Материал шасси: алюминиевый сплав CNC (куб) + литьё ABS (несущая плата)
• Рабочая температура: 10~ +55° IMU с температурным контролем
• PWM входы/выходы: 14
• Последовательный интерфейс Mavlink: 2
• Количество поддерживаемых GPS: 2
• Отладочный интерфейс: 1
• Интерфейс I2C: 1
• Интерфейс CAN FD: 2
Функция защиты
• Smart RTL
• Защита от низкого заряда аккумулятора
• Геозонирование
• Защита сигнала RC
Аппаратное обеспечение
• Основной процессор: STM32H753VIT6
• Сопроцессор: STM32F100
• Поддерживаемые RC сигналы: PPM / SBUS / DSM
• Резервирование питания: тройное резервирование
• Датчики: тройная система IMU
• Поддерживаемая прошивка: прошивка полётного контроллера с открытым исходным кодом Ardupilot и PX4
• Поддерживаемый тип аппарата: самолёты с неподвижным крылом, коптеры с 3-8 моторами, вертолёты, VTOL самолёты, роверы/лодки/подводные лодки
• Вес: 73 г
Комплектация
• 1x CubeOrange+
• 1x несущая плата ADSB
• 1x Power Brick Mini
• 1x плата I2C
• 1x кабель зуммера
• 2x кабель CAN
• 1x кабель Power Brick Mini
• 1x кабель GPS1
• 1x кабель Micro USB
• 2x кабель I2C
• 4x монтажный винт
• 3x большая наклейка 3M
• 2x средняя наклейка 3M
• 4x маленькая наклейка 3M
| Производитель | CubePilot |
|---|---|
| Страна производства | Тайвань |
| Соответствие NDAA | Да |
| Схема крепления | N/A |
| Процессор полётного контроллера | Не указано |
| Цели прошивки полётного контроллера | Ardupilot/PX4 |
| Интерфейс CAN FD | 2 |
| Материал шасси | алюминиевый сплав CNC (куб) + литьё ABS (несущая плата) |
| Сопроцессор | STM32F100 |
| Материал корпуса CubeOrange+ | алюминиевый сплав CNC |
| Отладочный интерфейс | 1 |
| Интерфейс I2C | 1 |
| Основной процессор | STM32H753VIT6 |
| Последовательный интерфейс Mavlink | 2 |
| Количество поддерживаемых GPS | 2 |
| Рабочая температура | 10~ +55° IMU с температурным контролем |
| PWM входы/выходы | 14 |
| Входное напряжение питания/номинальный входной ток | 4,1-5,7 В / 2,5 А |
| Резервирование питания | тройное резервирование |
| Номинальная выходная/входная мощность | 14 W |
| Напряжение питания шины сервоприводов | 3.3 V / 5 V |
| Поддерживаемые сигналы РУ | PPM / SBUS / DSM |
| Поддерживаемая прошивка | прошивка полётного контроллера с открытым исходным кодом Ardupilot и PX4 |
| Поддерживаемый тип аппарата | самолёты с неподвижным крылом, коптеры с 3-8 моторами, вертолёты, VTOL самолёты, роверы/лодки/подводные лодки |
| Входное напряжение/номинальный входной ток порта USB | 4-5.7 V / 250 mA |
| Вес | 73 г |
Заполните форму — ответим с актуальной ценой и сроком поставки в течение рабочего дня