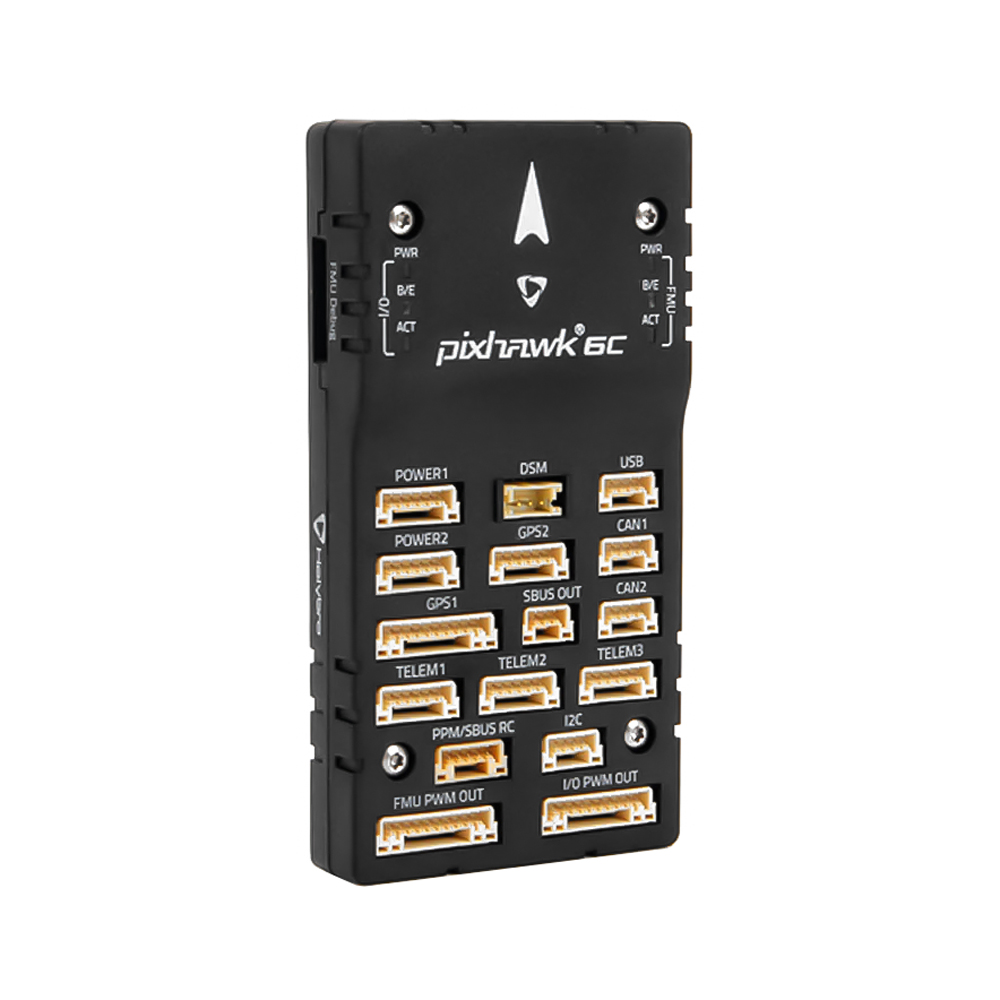
Полётный контроллер Pixhawk 6C добавляет автопилоту огромную мощность, делая питание и локализацию мультиротора максимально простыми. Pixhawk® 6C — это последнее обновление успешного семейства полётных контроллеров Pixhawk®, основанное на открытом стандарте Pixhawk® FMUv6C и стандарте разъёмов. Предустановлен автопилот PX4 Autopilot®. Внутри Pixhawk® 6C установлен процессор STM32H743 от STMicroelectronics® в паре с сенсорными технологиями от Bosch® и InvenSense®, что обеспечивает гибкость и надёжность для управления любым автономным аппаратом, подходит как для учебных, так и для коммерческих применений.
Микроконтроллер H7 в Pixhawk® 6C содержит ядро Arm® Cortex®-M7 с тактовой частотой до 480 МГц и имеет 2 МБ флэш-памяти и 1 МБ ОЗУ. Благодаря обновлённой вычислительной мощности разработчики могут быть более продуктивными и эффективными в своей работе, что позволяет использовать сложные алгоритмы и модели. Открытый стандарт FMUv6C включает высокопроизводительные малошумящие IMU на борту, спроектированные экономически эффективными при сохранении избыточности IMU. Система виброизоляции для фильтрации высокочастотной вибрации и снижения шума обеспечивает точность показаний, позволяя транспортным средствам достигать лучшей общей лётной производительности.
Pixhawk® 6C идеально подходит для разработчиков в корпоративных исследовательских лабораториях, стартапах, академических кругах (исследования, профессора, студенты) и коммерческих применений.
Особенности
• Новая интегрированная система виброизоляции для фильтрации высокочастотных вибраций и снижения шума для обеспечения точных показаний
• IMU термостабилизированы встроенными нагревательными резисторами, обеспечивающими оптимальную рабочую температуру IMU
• Резервированный инерциальный измерительный блок (IMU) от Bosch® и InvenSense®
• Высокопроизводительный процессор H7 с тактовой частотой до 480МГц
• Новый экономичный дизайн с низкопрофильным форм-фактором
• Пластиковый корпус
Характеристики
ПРОЦЕССОРЫ И ДАТЧИКИ
• Процессор FMU: STM32H743
• 32-битный Arm® Cortex®-M7, 480МГц, 2МБ памяти, 1МБ SRAM
• Процессор IO: STM32F103
• 32-битный Arm® Cortex®-M3, 72МГц, 64КБ SRAM
• Встроенные датчики
• Акселерометр/гироскоп: ICM-42688-P
• Акселерометр/гироскоп: BMI055
• Магнитометр: IST8310
• Барометр: MS5611
ЭЛЕКТРИЧЕСКИЕ ПАРАМЕТРЫ
• Номинальные значения напряжения:
• Макс. входное напряжение: 6В
• Входное напряжение USB: 4,75~5,25В
• Входное напряжение сервошины: 0~36В
• Номинальные значения тока:
• Ограничитель максимального выходного тока Telem1: 1,5A
• Ограничитель суммарного выходного тока всех остальных портов: 1,5А
МЕХАНИЧЕСКИЕ ПАРАМЕТРЫ
• Размеры: 84,8 * 44 * 12,4мм
• Вес (пластиковый корпус): 34,6г
Комплектация
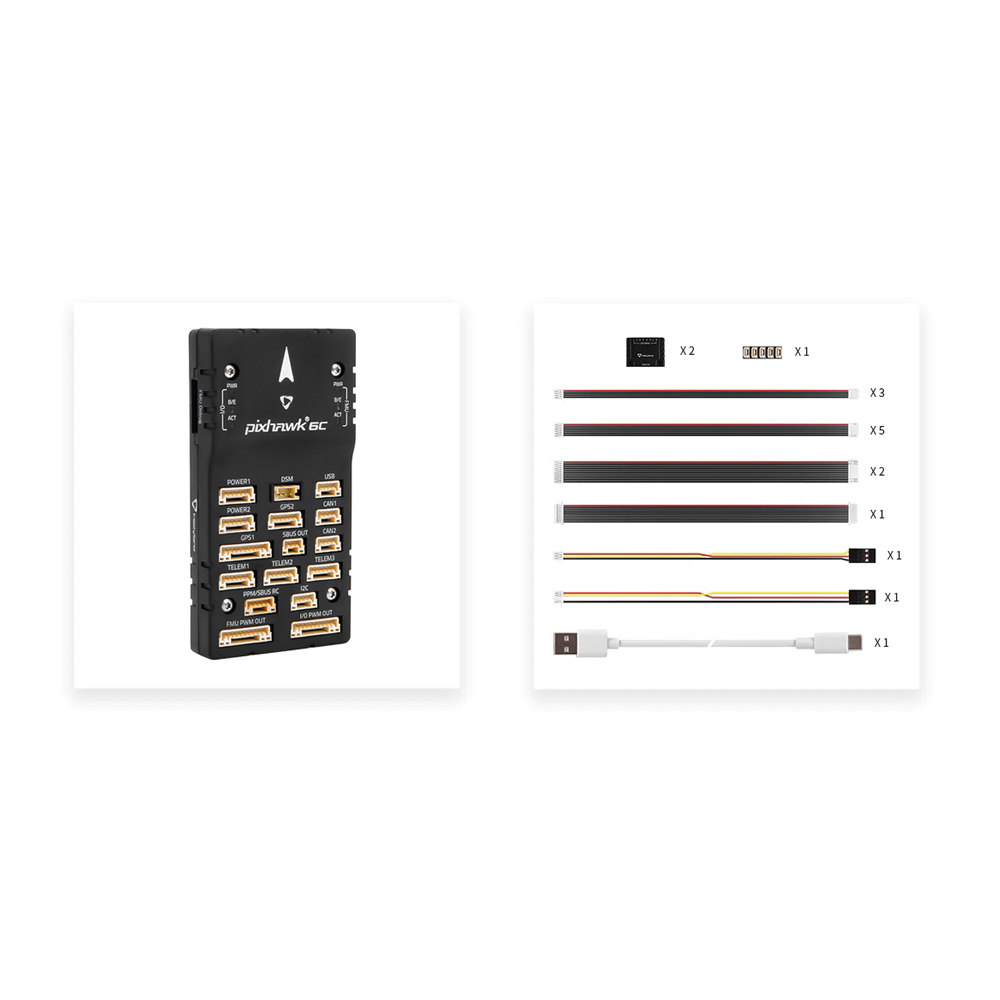
• 1x Модуль полётного контроллера Holybro Pixhawk 6C FC с пластиковым корпусом
• 1x Комплект кабелей
| Производитель | Holybro |
|---|---|
| Страна производства | Китай |
| Соответствие NDAA | Нет |
| Схема крепления | N/A |
| Процессор полётного контроллера | H7 |
| Цели прошивки полётного контроллера | Ardupilot/PX4 |
| Ограничитель суммарного тока всех портов | 1.5A |
| Барометр | MS5611 |
| Размеры | 84,8 * 44 * 12,4мм |
| Процессор FMU | STM32H743 |
| IO-процессор | STM32F103 |
| Mag | IST8310 |
| Максимальное входное напряжение | 6V |
| Питание рельсы сервоприводов | 0~36V |
| Ограничитель максимального выходного тока Telem1 | 1,5A |
| Вход питания USB | 4.75~5.25V |
| Вес (пластиковый кейс) | 34.6g |
Заполните форму — ответим с актуальной ценой и сроком поставки в течение рабочего дня