dummy
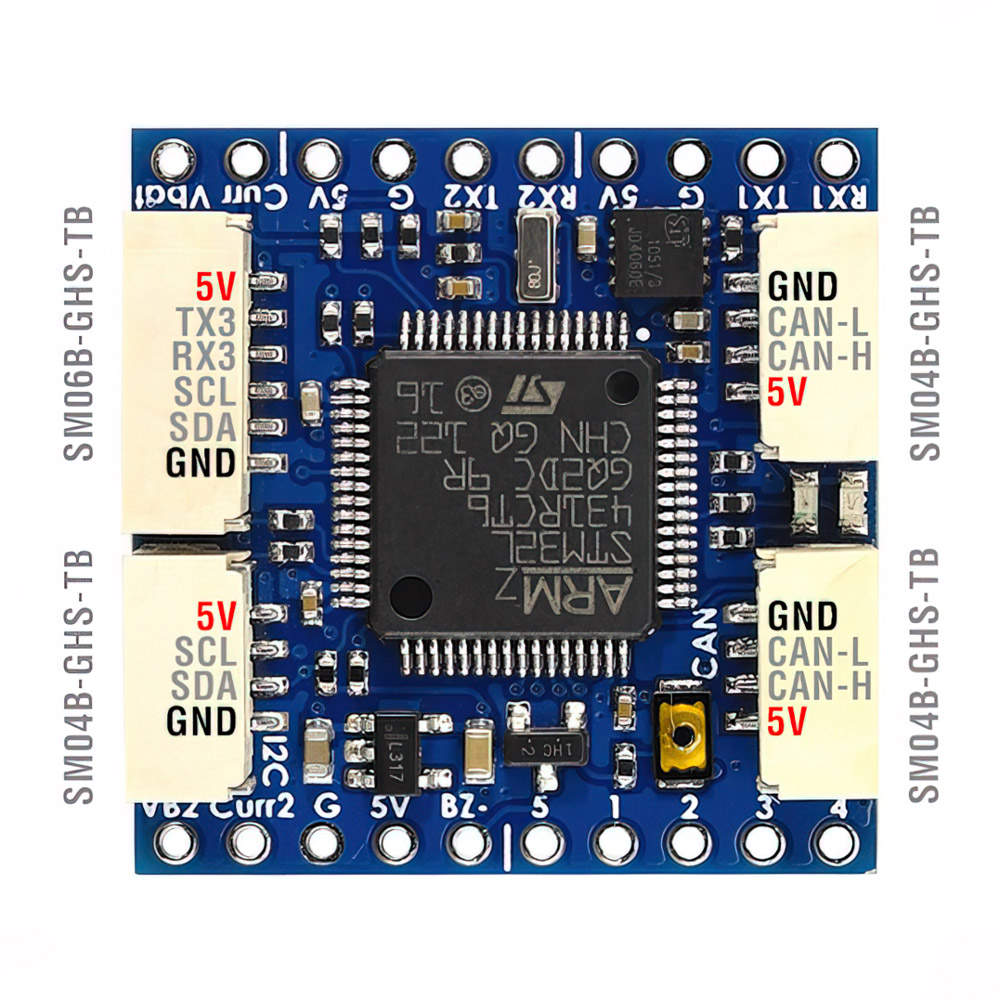
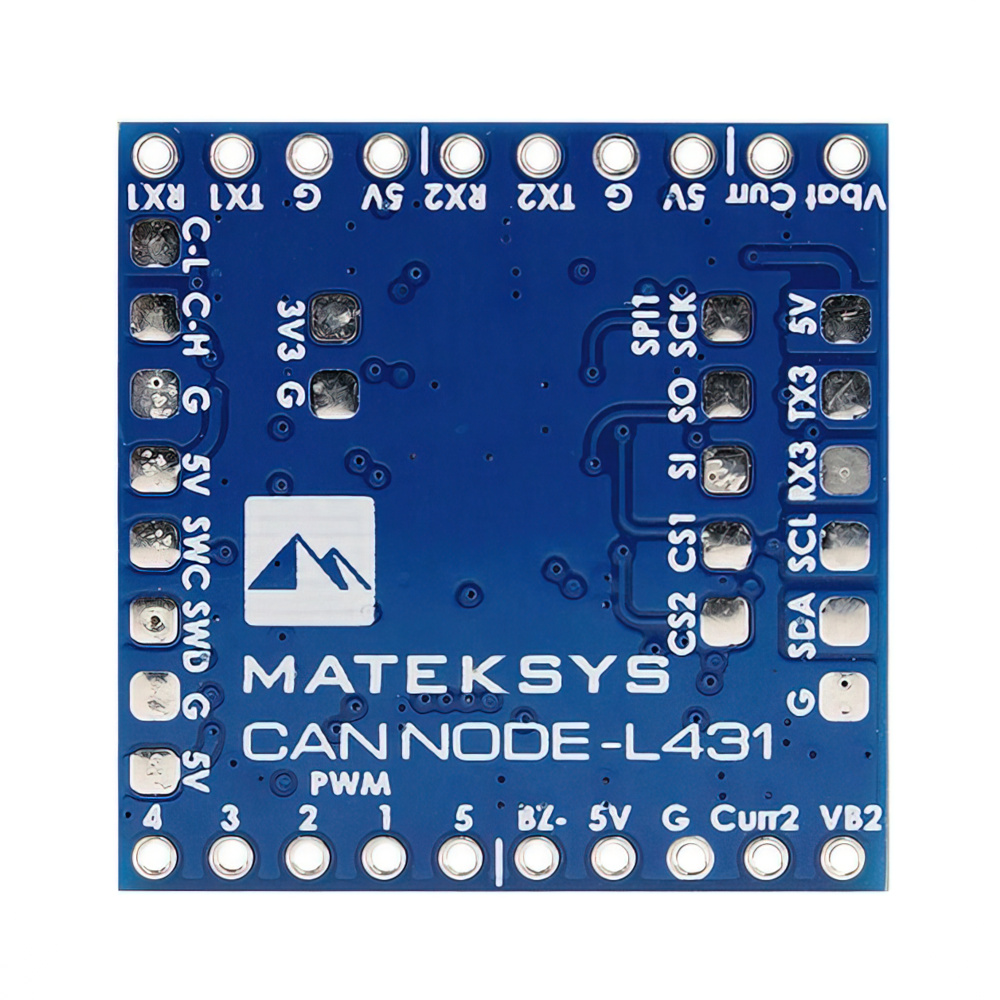
Mateksys CAN-L431 — это узел-адаптер на базе прошивки ArudPilot AP_Periph. С этой платой вы можете легко использовать библиотеку драйверов ArduPilot для преобразования поддерживаемых ArduPilot GNSS, компаса, барометра, датчика воздушной скорости и периферии на базе GPIO (PWM, зуммер/светодиодное оповещение) в периферийные устройства шины DroneCAN.
Особенности
• ArduPilot AP_Periph MatekL431-Periph или MatekL431-Airspeed Firmware
• Скорость передачи данных трансивера CAN до 5 Мбит/с в быстрой фазе CAN FD
• Диапазон напряжения 4,5-5,5В
• Светодиодные индикаторы
• 3 UART
Характеристики
• Прошивка: ArduPilot AP_Periph MatekL431-Periph или MatekL431-Airspeed (обновление через DroneCAN GUI Tool)
• I2C: 1 (для периферийного датчика воздушной скорости) (для периферийного барометра) (для периферийного компаса QMC5883L)
• ADC: 4x (BATT_VOLT, PIN 5) (BATT_CURR, PIN 6) (BATT2_VOLT, PIN 15) (BATT2_CURR, PIN 16)
• Светодиод: (синий, быстрое мигание, загрузка) (синий, медленное мигание, работа) (красный, индикатор 3,3В)
• UART: 3 (UART1, резервный) (UART2, MSP по умолчанию, DFU) (UART3, GPS по умолчанию)
• Скорость передачи данных трансивера CAN: до 5 Мбит/с в быстрой фазе CAN FD
• CAN, протокол DroneCAN: 1 (2x разъёма GH-4P параллельно)
• JST-GH-6P(SM06B-GHS-TB) для UART3+I2C: 1
• Диапазон входного напряжения: 4,5~5,5В на контакте/пине 5В
• JST-GH-4P(SM04B-GHS-TB) для CAN: 2
• JST-GH-4P(SM04B-GHS-TB) для I2C: 1
• Рабочая температура: -20~80°C
• GPIO с TIM16 для зуммера: 1
• MCU: STM32L431xC, 256КБ Flash
• ST debug, SWCLK и SWDIO
• SPI: для периферийного RM3100
• Потребление энергии: 40 мА
• Размер платы: 26x26x6 мм
• Выходы PWM: 5
• Вес: 3,7г
Комплектация
• 1x MATEKSYS AP Periph CAN Node - CAN-L431
• 1x силиконовый провод JST-GH-4P – JST-GH-4P, 20см
• 1x JST-GH-6P to JST-GH-6P силиконовый провод 20см
| Производитель | MatekSys |
|---|---|
| Страна производства | Китай |
| Соответствие NDAA | Нет |
| ADC | 4x (BATT_VOLT, PIN 5) (BATT_CURR, PIN 6) (BATT2_VOLT, PIN 15) (BATT2_CURR, PIN 16) |
| Размер платы | 26x26x6 мм |
| Протокол CAN, DroneCAN | 1 (2x GH-4P connectors in parallel) |
| Прошивка | ArduPilot AP_Periph MatekL431-Periph или MatekL431-Airspeed (обновление через DroneCAN GUI Tool) |
| GPIO с TIM16 для зуммера | 1 |
| I2C | 1 (для периферийного датчика воздушной скорости) (для периферийного барометра) (для периферийного компаса QMC5883L) |
| Диапазон входного напряжения | 4,5~5,5В на контакте/пине 5В |
| JST-GH-4P (SM04B-GHS-TB) для CAN | 2 |
| JST-GH-4P(SM04B-GHS-TB) для I2C | 1 |
| JST-GH-6P(SM06B-GHS-TB) для UART3+I2C | 1 |
| MCU | STM32L431xC, 256КБ Flash |
| Рабочие температуры | -20~80 °C |
| Выходы PWM | 5 |
| Энергопотребление | 40mA |
| SPI | для периферийного RM3100 |
| Вес | 3,7г |
Заполните форму — ответим с актуальной ценой и сроком поставки в течение рабочего дня