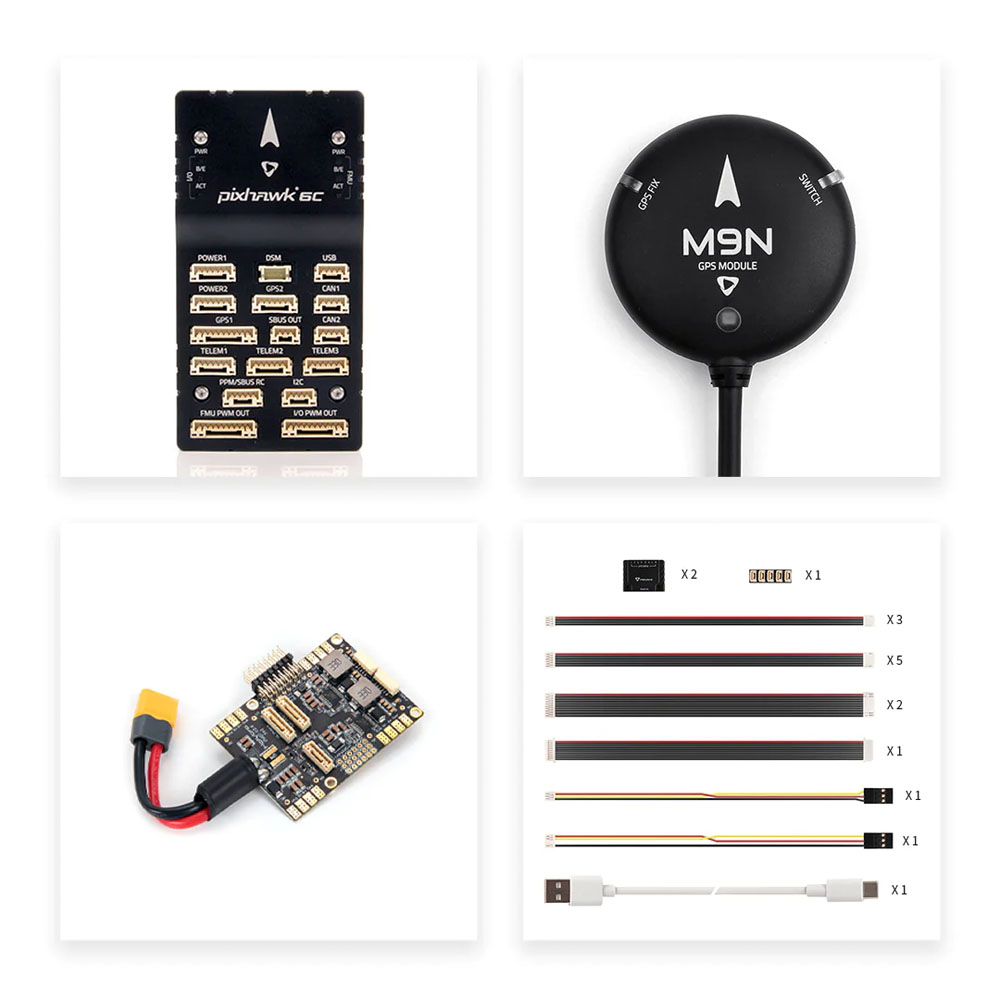
Полётный контроллер Pixhawk 6C в сочетании с модулем питания PM07 12S + GPS M9N обеспечивает автопилот огромной мощностью и делает питание и определение местоположения мультикоптера чрезвычайно простым.
Модуль полётного контроллера Pixhawk 6C
Pixhawk® 6C - последнее обновление успешного семейства полётных контроллеров Pixhawk®, основанное на открытом стандарте Pixhawk® FMUv6C и стандарте разъёмов. Он поставляется с предустановленным PX4 Autopilot®. Внутри Pixhawk® 6C вы найдёте STM32H743 на базе STMicroelectronics®, в паре с сенсорными технологиями от Bosch® и InvenSense®, обеспечивающими гибкость и надёжность для управления любым автономным транспортным средством, подходящим как для академических, так и для коммерческих применений.
Микроконтроллер H7 Pixhawk® 6C содержит ядро Arm® Cortex®-M7, работающее на частоте до 480МГц, и имеет 2МБ флэш-памяти и 1МБ ОЗУ. Благодаря обновлённой вычислительной мощности разработчики могут быть более продуктивными и эффективными в своей разработке, что позволяет использовать сложные алгоритмы и модели. Открытый стандарт FMUv6C включает высокопроизводительные, малошумные IMU на борту, разработанные так, чтобы быть экономичными при сохранении избыточности IMU. Система виброизоляции для фильтрации высокочастотной вибрации и снижения шума обеспечивает точность показаний, позволяя транспортным средствам достигать лучшей общей лётной производительности.
Pixhawk® 6C идеально подходит для разработчиков в корпоративных исследовательских лабораториях, стартапах, академических кругах (исследования, профессора, студенты) и коммерческих применений.
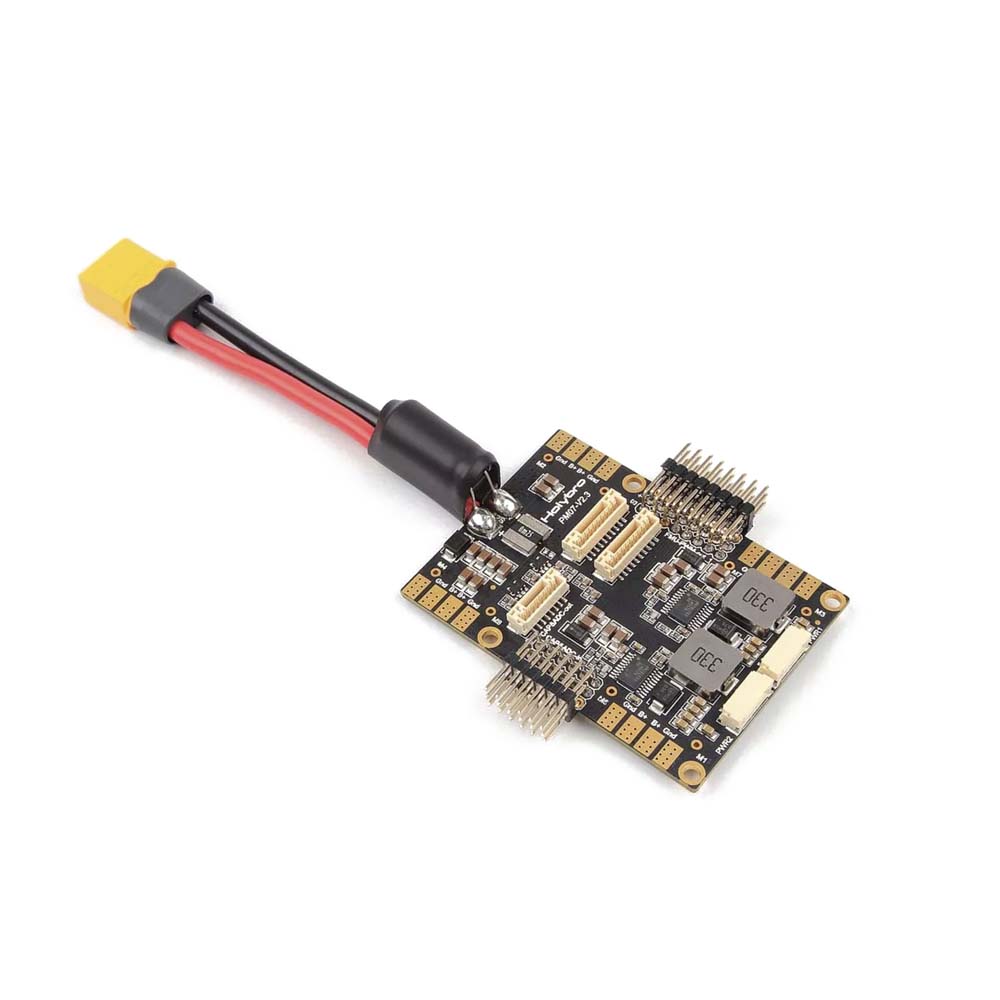
Модуль питания PM07 12S
Плата управления питанием (PM Board) служит как модулем питания, так и платой распределения питания. Помимо обеспечения регулируемого питания Pixhawk 4 и ESC, она отправляет автопилоту информацию о напряжении и токе аккумулятора, подаваемых на полётный контроллер и моторы.
GPS M9N
GPS M9N оснащён модулем UBLOX M9N, компасом IST8310, трёхцветным светодиодным индикатором и предохранительным переключателем. Есть 3 разных варианта разъёмов для разных целей.
Этот модуль поставляется со скоростью передачи данных 115200 5H.
Особенности
• Высокопроизводительный процессор H7 с тактовой частотой до 480МГц
• Новый экономичный дизайн с низкопрофильным форм-фактором
• Резервированный инерциальный измерительный блок (IMU) от Bosch® и InvenSense®
• Новая интегрированная система виброизоляции для фильтрации высокочастотных вибраций и снижения шума для обеспечения точных показаний
• IMU термостабилизированы встроенными нагревательными резисторами, обеспечивающими оптимальную рабочую температуру IMU
Характеристики
Модуль питания PM07-12S
• Ток печатной платы: всего 120А выход (МАКС)
• Выходной ток UBEC 5в: 3А
• Входное напряжение UBEC: 7~51В (2~12S LiPo)
• Размеры: 68*50*10 мм
• Монтажные отверстия: 45*45мм
• Вес: 47,5г
• Модуль Ublox Neo-M9N
• Ведущая в отрасли чувствительность навигации -167 дБм
• Холодный старт: 26с
• LNA MAX2659ELT+
• Керамическая патч-антенна 25 x 25 x 4 мм
• Перезаряжаемый ионистор Farah
• Малошумящий регулятор 3,3В
• Потребление тока: менее 200мА @ 5В
• Светодиодные индикаторы фиксации
• Защитный корпус
• Длина кабеля: 26см
• Общий размер 50мм в диаметре, 32 грамма с корпусом.
Комплектация
• 1 x модуль полётного контроллера Pixhawk 6C
• 1 x модуль питания PM07 12S
• 1 x комплект кабелей
• 1 x GPS M9N
| Производитель | Holybro |
|---|---|
| Страна производства | Китай |
| Соответствие NDAA | Нет |
| Схема крепления | Без стандартного паттерна |
| Процессор полётного контроллера | H7 |
| Цели прошивки полётного контроллера | Ardupilot/PX4 |
| Гироскоп | ICM42688P |
| Длина кабеля | 26см |
| Холодные старты | 26s |
| Размеры | 68*50*10 мм |
| Крепёжные отверстия | 45*45mm |
| Ток печатной платы | всего 120А выход (МАКС) |
| Выходной ток UBEC 5В | 3А |
| Входное напряжение UBEC | 7~51В (2~12S LiPo) |
| Вес | 47,5г |
Заполните форму — ответим с актуальной ценой и сроком поставки в течение рабочего дня