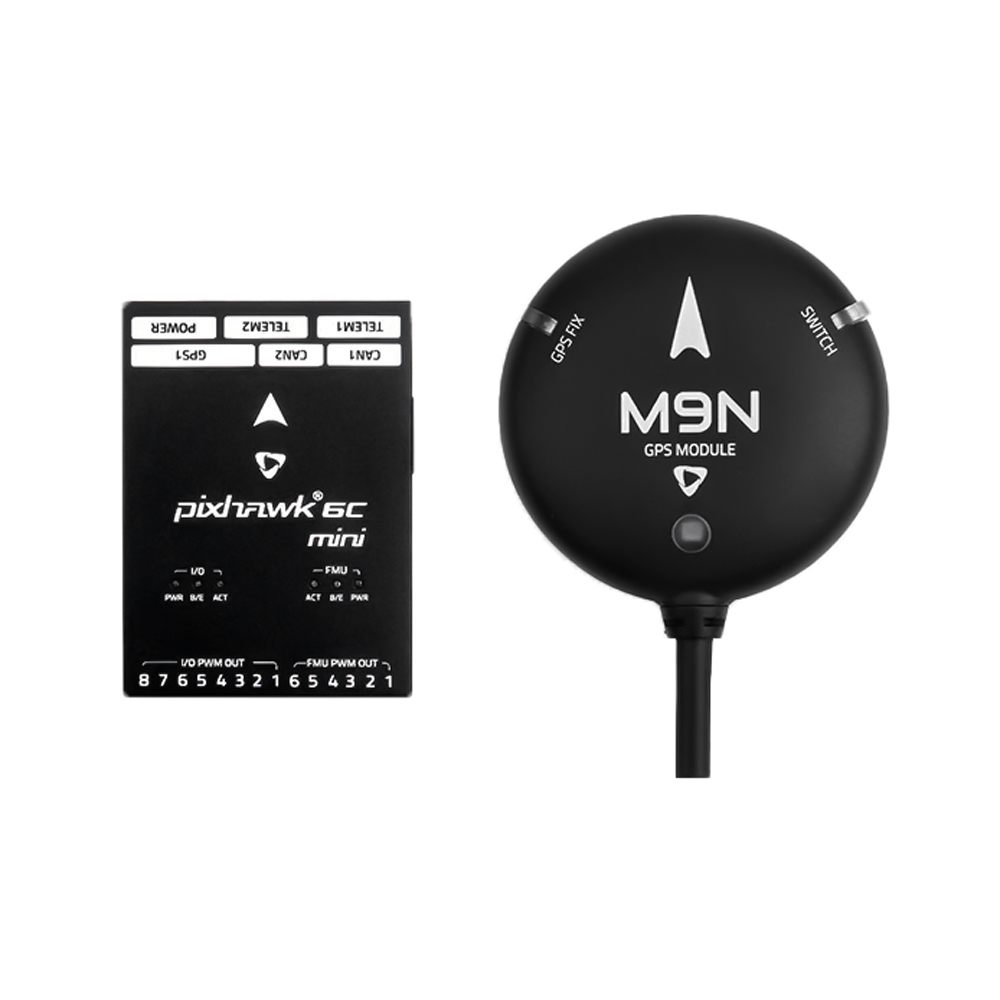
Pixhawk® 6C Mini — это последнее обновление успешного семейства полётных контроллеров Pixhawk®, основанное на открытом стандарте Pixhawk® FMUv6C и стандарте разъёмов. Он использует тот же микропроцессор STMH743 и датчики, что и Pixhawk® 6C. По сравнению со стандартным Pixhawk® 6C, эта Mini-версия имеет встроенный PWM-разъём, а некоторые порты были удалены для соответствия этому Mini форм-фактору.
Внутри Pixhawk® 6C Mini вы найдёте STM32H743 на базе STMicroelectronics®, в паре с сенсорной технологией от Bosch® и InvenSense®, что даёт вам гибкость и надёжность для управления любым автономным аппаратом, подходящим как для академических, так и для коммерческих применений.
Микроконтроллер H7 в Pixhawk® 6C Mini содержит ядро Arm® Cortex®-M7, работающее на частоте до 480 МГц, и имеет 2 МБ флеш-памяти и 1 МБ ОЗУ. Благодаря обновлённой вычислительной мощности разработчики могут быть более продуктивными и эффективными в своей работе, что позволяет использовать сложные алгоритмы и модели.
Открытый стандарт FMUv6C включает высокопроизводительные малошумящие IMU на борту, разработанные для экономичности при сохранении избыточности IMU. Система виброизоляции фильтрует высокочастотные вибрации и снижает шум для обеспечения точных показаний, позволяя аппаратам достигать лучших общих лётных характеристик.
Особенности
• Новая интегрированная система виброизоляции для фильтрации высокочастотных вибраций и снижения шума для обеспечения точных показаний
• IMU контролируются по температуре встроенными нагревательными резисторами, что обеспечивает оптимальную рабочую температуру IMU
• Высокопроизводительный процессор STM32H743 с большей вычислительной мощностью и ОЗУ
• Резервированный инерциальный измерительный блок (IMU) от Bosch® и InvenSense®
• Новый экономичный дизайн в компактном форм-факторе
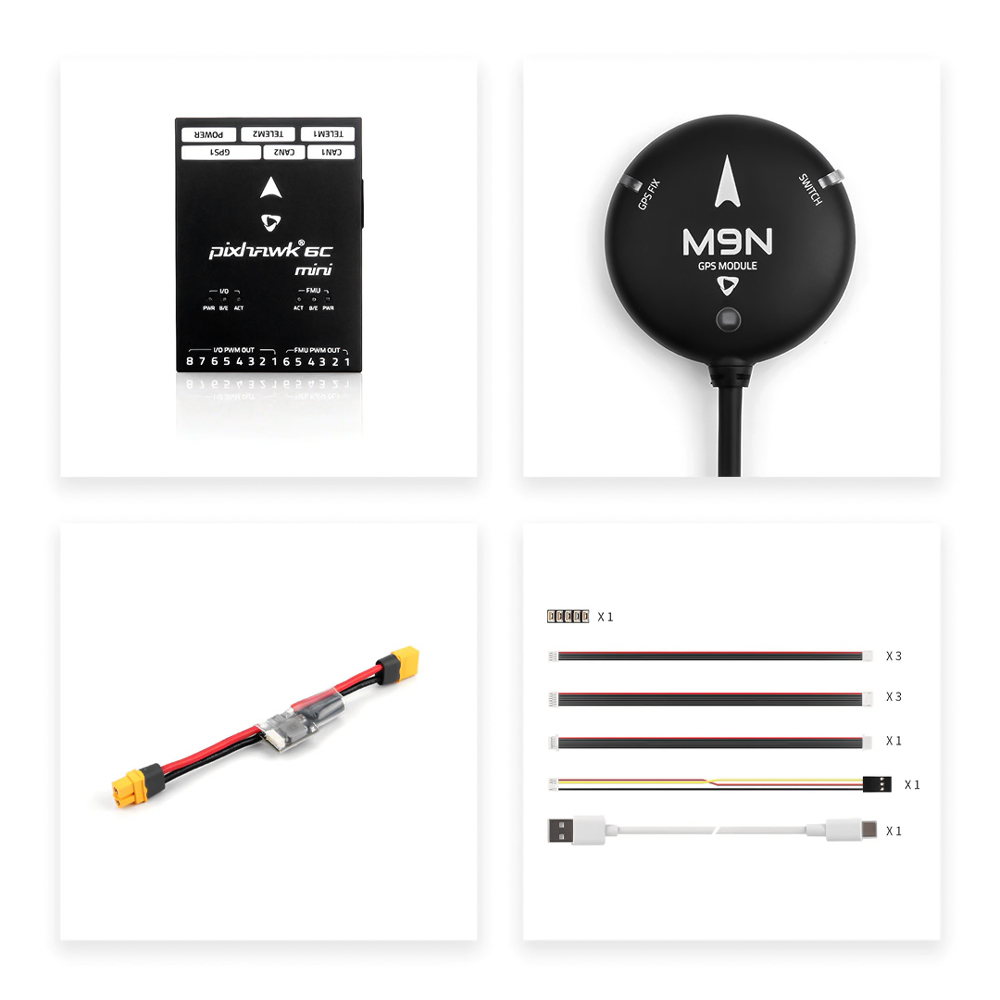
• Модуль питания PM02 V3
• GPS M9N
Характеристики
ПРОЦЕССОРЫ И ДАТЧИКИ
• Процессор FMU: STM32H743
• 32-битный Arm® Cortex®-M7, 480МГц, 2МБ памяти, 1МБ SRAM
• Процессор IO: STM32F103
• 32-битный Arm® Cortex®-M3, 72МГц, 64КБ SRAM
• Встроенные датчики
• Акселерометр/гироскоп: ICM-42688-P
• Акселерометр/гироскоп: BMI055
• Магнитометр: IST8310
• Барометр: MS5611
ЭЛЕКТРИЧЕСКИЕ ПАРАМЕТРЫ
• Номинальные значения напряжения:
• Макс. входное напряжение: 6В
• Входное напряжение USB: 4,75~5,25В
• Входное напряжение сервошины: 0~36В
• Номинальные значения тока:
• Ограничитель макс. выходного тока Telem1: 1A
• Ограничитель суммарного выходного тока всех остальных портов: 1A
МЕХАНИЧЕСКИЕ ПАРАМЕТРЫ
• Рабочая температура: от -40 до 85°C
• Размеры: 53,3 * 39 * 16,2 мм
• Вес: 39,2г
МОДУЛЬ ПИТАНИЯ PM02 V3-12S
• Отладка FMU (Pixhawk Debug Mini)
• Выделенный R/C вход для Spektrum/DSM и S.BUS, CPPM, аналоговый / PWM RSSI
• 1 порт входа питания (аналоговый)
• Входное напряжение UBEC: 7~51В (2~12S LiPo)
• Номинальный ток: 60A
• Макс. ток: 120A (<60сек)
• Макс. измеряемый ток: 120A
• Поддержка аккумулятора 12S
• Измерение напряжения и тока настроено для АЦП 3,3В
• Импульсный регулятор выдаёт 5,2В и макс. 3A
• Вес: 20 г
ИНТЕРФЕЙСЫ
• 14- Выходы PWM-сервоприводов (8 от IO, шесть от FMU)
• Два порта последовательного интерфейса общего назначения
• Telem1 - полный контроль потока, отдельное ограничение тока 1,5A
• Telem2 - полный контроль потока
• 2 порта GPS
• GPS1 - полный порт GPS (GPS плюс переключатель безопасности)
• GPS2 - базовый порт GPS
• 1 порт I2C
• Поддержка выделенной EEPROM калибровки I2C, расположенной на модуле датчиков
• 2 шины CAN
GPS M9N
• Ublox: модуль Neo-M9N
• Чувствительность навигации: –167 дБм
• Холодный старт: 26с
• LNA MAX2659ELT+
• Патч-антенна: керамическая 25 x 25 x 4 мм
• Перезаряжаемый ионистор Farah
• Малошумящий регулятор 3,3В
• Потребляемый ток: менее 150мА при 5В
• Индикаторные светодиоды фиксации: Да
• Защитный корпус: Да
• Кабель 26см: в комплекте
• Диаметр: общий размер 50мм
• Вес: 32 грамма с корпусом
Комплектация
• 1x Holybro Pixhawk 6C Mini + PMO2 V3 + GPS M9N
• 1x Комплект кабелей
| Производитель | Holybro |
|---|---|
| Страна производства | Китай |
| Соответствие NDAA | Нет |
| Схема крепления | N/A |
| Процессор полётного контроллера | H7 |
| Цели прошивки полётного контроллера | Ardupilot/PX4 |
| Кабель 26см | в комплекте |
| Ограничитель суммарного тока всех портов | 1A |
| Барометр | MS5611 |
| Холодные старты | 26s |
| Потребляемый ток | менее 150мА при 5В |
| Диаметр | общий размер 50мм |
| Размеры | 53,3 * 39 * 16,2 мм |
| Процессор FMU | STM32H743 |
| Индикаторы Fix | Yes |
| Mag | IST8310 |
| Макс. ток | 120A (<60сек) |
| Макс. измеряемый ток | 120A |
| Максимальное входное напряжение | 6V |
| Чувствительность навигации | –167 дБм |
| Бортовые сенсоры Accel/Gyro | ICM-42688-P Accel/Gyro: BMI055 Mag: IST8310 Barometer: MS5611 |
| Рабочая температура | от -40 до 85°C |
| Патч-антенна | керамическая 25 x 25 x 4 мм |
| Защитный чехол | Yes |
| Номинальный ток | 60A |
| Питание рельсы сервоприводов | 0~36V |
| Ограничитель максимального выходного тока Telem1 | 1A |
| Входное напряжение UBEC | 7~51В (2~12S LiPo) |
| Вход питания USB | 4.75~5.25V |
| Ublox | модуль Neo-M9N |
Заполните форму — ответим с актуальной ценой и сроком поставки в течение рабочего дня


