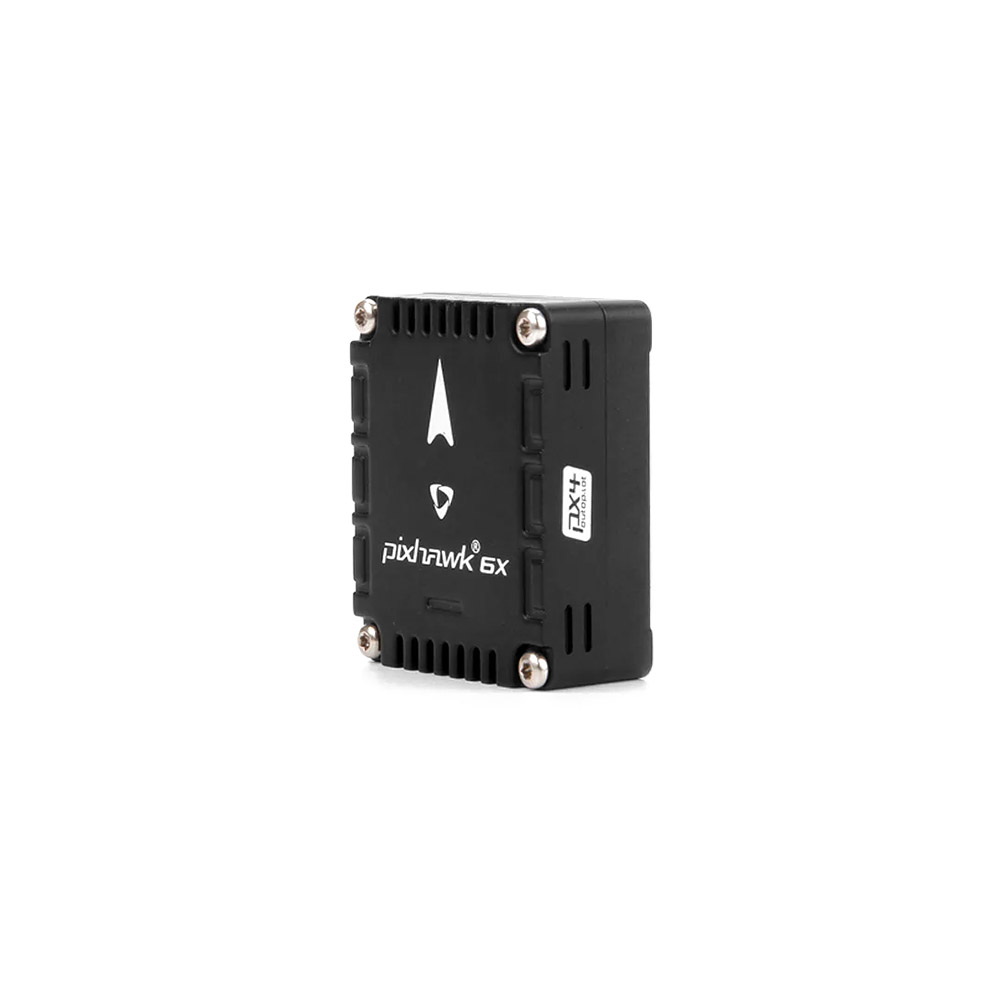
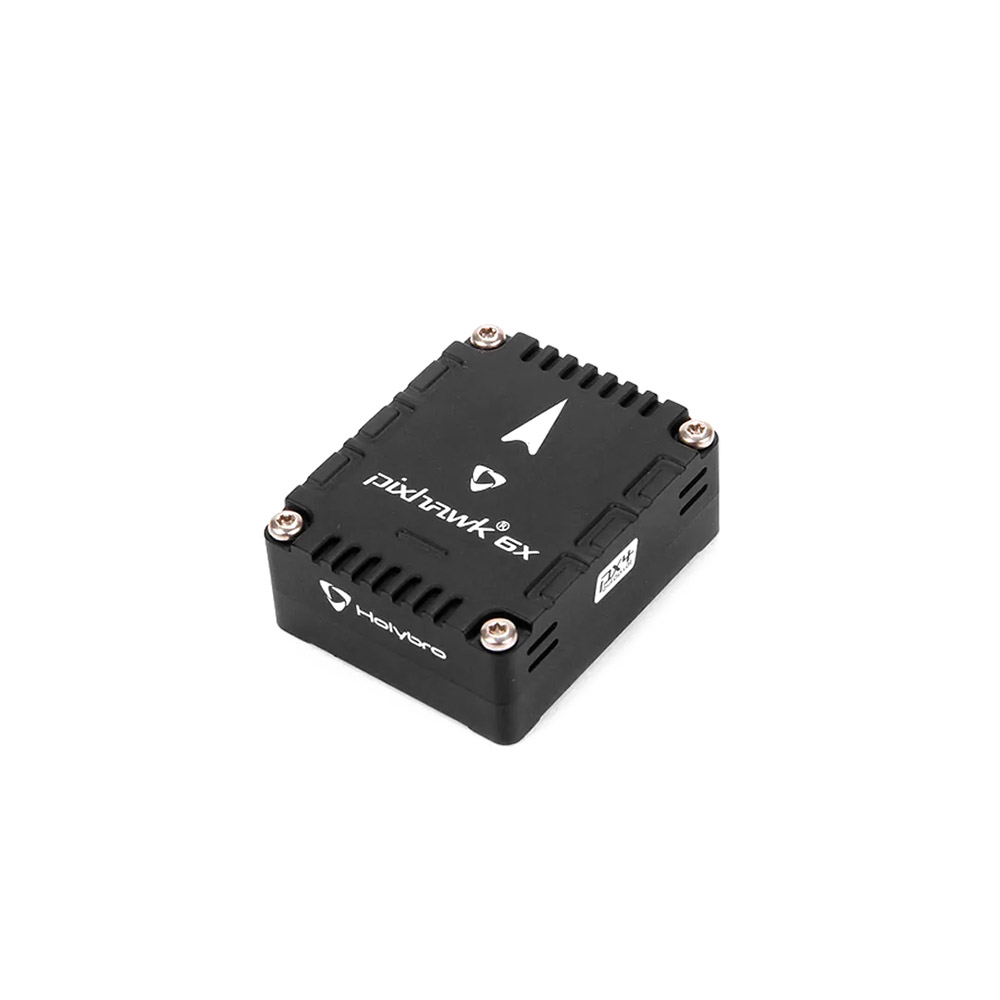
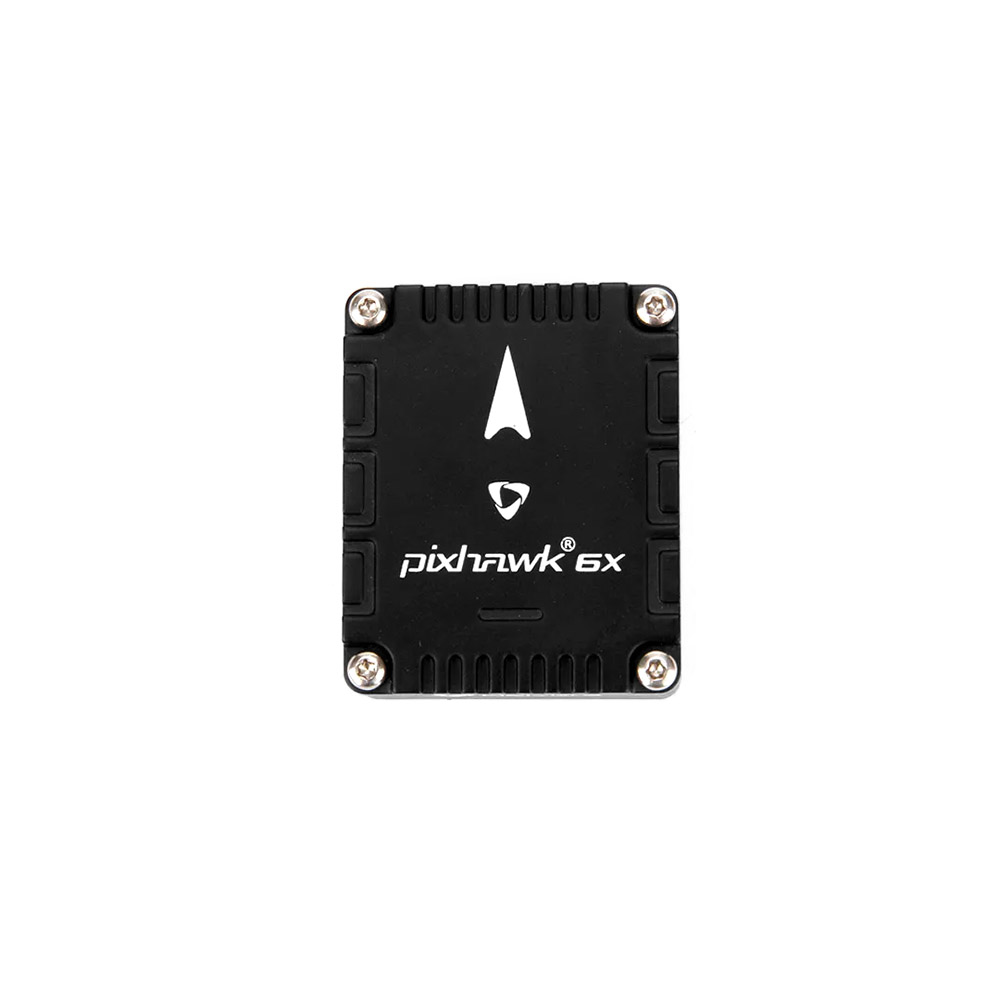
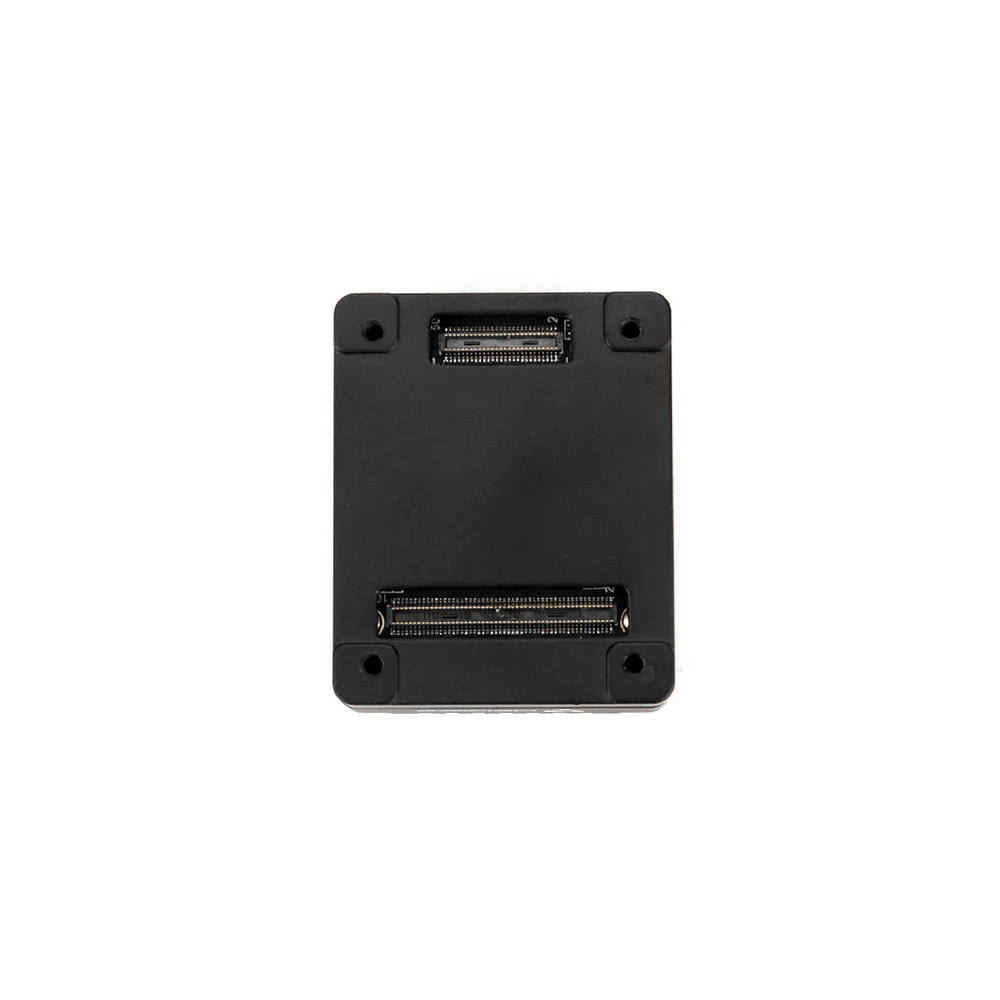
Модуль полётного контроллера Holybro Pixhawk 6X FC — это последнее обновление успешной линейки полётных контроллеров Pixhawk от Holybro. Он основан на открытом стандарте Pixhawk® FMUv6X и стандарте шины автопилота Pixhawk® Autopilot Bus. Поставляется с предустановленным PX4 Autopilot®. Внутри Pixhawk® 6X установлен процессор STM32H753 от STMicroelectronics® в сочетании с сенсорными технологиями от Bosch® и InvenSense®, что обеспечивает гибкость и надёжность для управления любым автономным аппаратом, подходит как для академических, так и для коммерческих применений.
Особенности
• Модуль полётного контроллера для Holybro Pixhawk 6X
• Предустановлен PX4 Autopilot®
Характеристики
• Рабочая температура: от -40 до 85°C
• Размеры: 38,8 x 31,8 x 14,6мм
• Вес: 23г
ПРОЦЕССОРЫ И ДАТЧИКИ
• FMU-процессор: STM32H753
• 32-битный Arm® Cortex®-M7, 480МГц, флеш-память 2МБ, ОЗУ 1МБ
• Процессор IO: STM32F103
• 32-битный Arm® Cortex®-M3, 72МГц, 64КБ SRAM
• Встроенные датчики
• Акселерометр/гироскоп: ICM-20649 или BMI088
• Акселерометр/гироскоп: ICM-42688-P
• Акселерометр/гироскоп: ICM-42670-P
• Магнитометр: BMM150
• Барометр: 2x BMP388
ЭЛЕКТРИЧЕСКИЕ ПАРАМЕТРЫ
• Номинальные значения напряжения:
• Макс. входное напряжение: 6В
• Входное напряжение USB: 4,75~5,25В
• Входное напряжение сервошины: 0~36В
• Номинальные значения тока:
• Ограничитель выходного тока Telem1: 1,5А
• Ограничитель суммарного выходного тока всех остальных портов: 1,5А
МЕХАНИЧЕСКИЕ ПАРАМЕТРЫ
• Размеры
• Модуль полётного контроллера: 38,8 x 31,8 x 14,6мм
• Стандартная базовая плата: 52,4 x 103,4 x 16,7мм
• Мини базовая плата: 43,4 x 72,8 x 14,2 мм
• Вес
• Модуль полётного контроллера: 23г
• Стандартная базовая плата: 51г
• Мини базовая плата: 26,5г
ИНТЕРФЕЙСЫ
• 16 PWM-выходов для сервоприводов
• R/C вход для Spektrum / DSM
• Выделенный R/C вход для PPM и S.Bus входа
• Выделенный аналоговый/PWM вход RSSI и выход S.Bus
• 4 универсальных последовательных порта
• 3 с полным управлением потоком
• 1 с отдельным ограничением тока 1,5А (Telem1)
• 1 с I2C и дополнительной линией GPIO для внешнего NFC-считывателя
• 2 порта GPS
• 1 полноценный порт GPS плюс порт кнопки безопасности
• 1 базовый порт GPS
• 1 порт I2C
• 1 порт Ethernet
• Применения без трансформатора
• 100Мбит/с
• 1 шина SPI
• 2 линии выбора чипа
• 2 линии готовности данных
• 1 линия SPI SYNC
• 1 линия сброса SPI
• 2 шины CAN для периферии CAN
• Шина CAN имеет индивидуальное отключение звука или управление ESC RX-MUX
• 2 порта входного питания с SMBus
• 1 порт AD и IO
• 2 дополнительных аналоговых входа
• 1 вход PWM/захвата
• 2 выделенные линии отладки и GPIO
ВАЖНЫЕ ЗАМЕЧАНИЯ
• Примечание: это модуль полётного контроллера на замену для полётного контроллера Holydbro Pixhawk 6X
Комплектация
• 1x модуль полётного контроллера Holybro Pixhawk 6X
| Производитель | Holybro |
|---|---|
| Страна производства | Китай |
| Соответствие NDAA | Нет |
| Схема крепления | N/A |
| Процессор полётного контроллера | H7 |
| Цели прошивки полётного контроллера | Ardupilot/PX4 |
| Ограничитель суммарного тока всех портов | 1.5A |
| Барометр | 2x BMP388 |
| Размеры | 38,8 x 31,8 x 14,6мм |
| Mag | BMM150 |
| Максимальное входное напряжение | 6V |
| Бортовые сенсоры Accel/Gyro | ICM-20649 or BMI088 Accel/Gyro: ICM-42688-P Accel/Gyro: ICM-42670-P Mag: BMM150 Barometer: 2x BMP388 |
| Рабочая температура | от -40 до 85°C |
| Питание рельсы сервоприводов | 0~36V |
| Ограничитель тока выхода Telem1 | 1.5A |
| Вход питания USB | 4.75~5.25V |
| Вес | 23г |
Заполните форму — ответим с актуальной ценой и сроком поставки в течение рабочего дня


