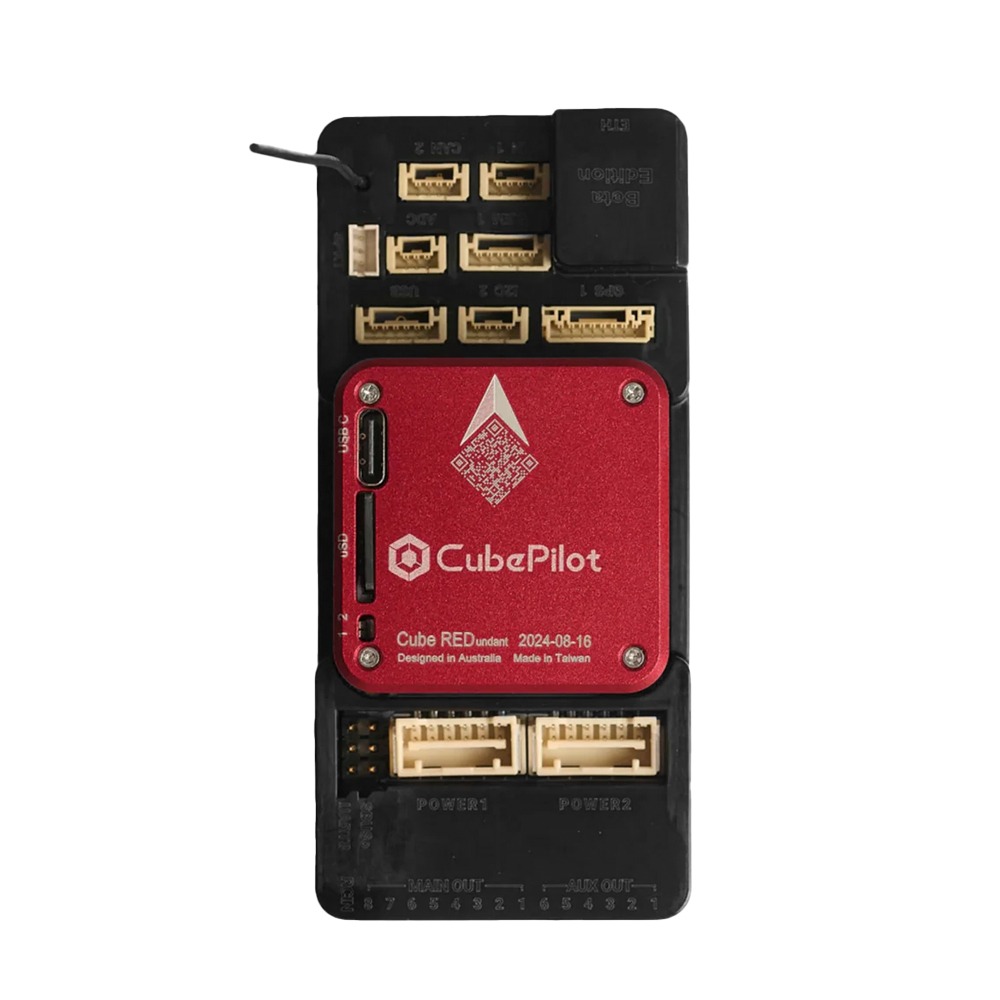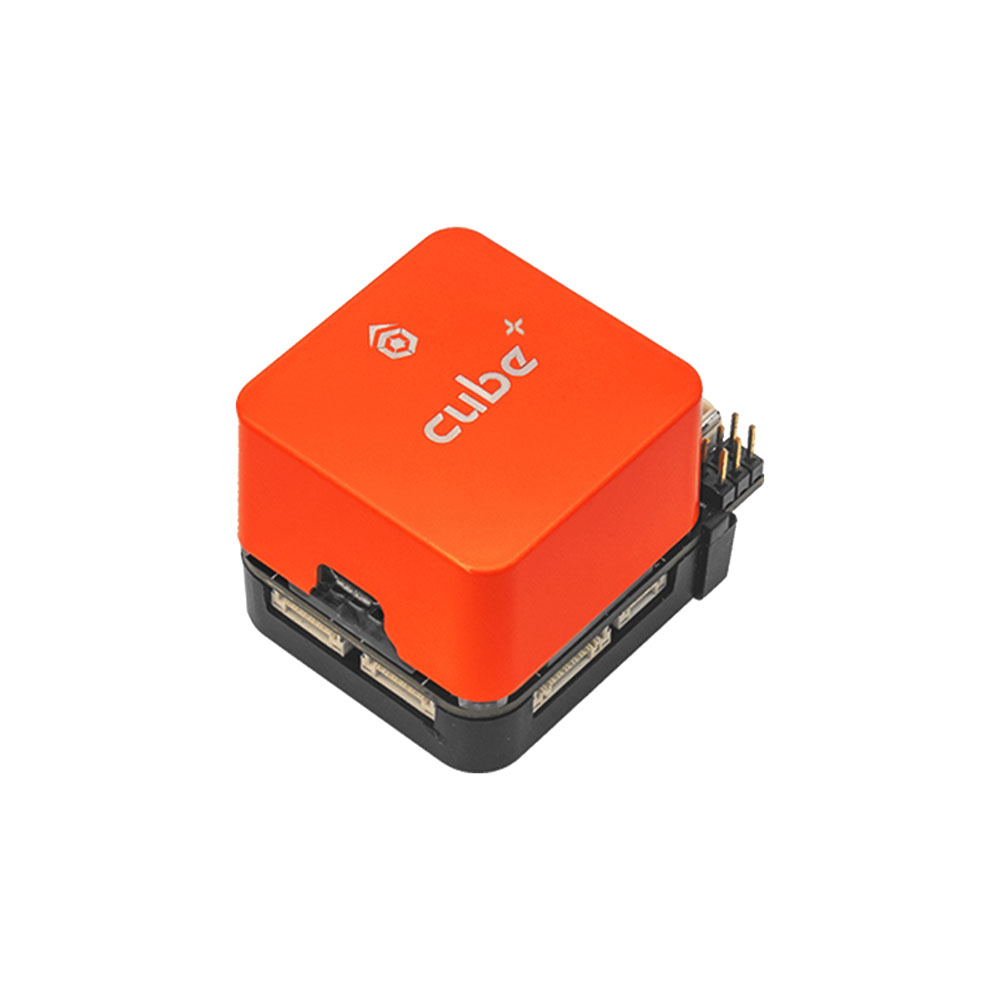
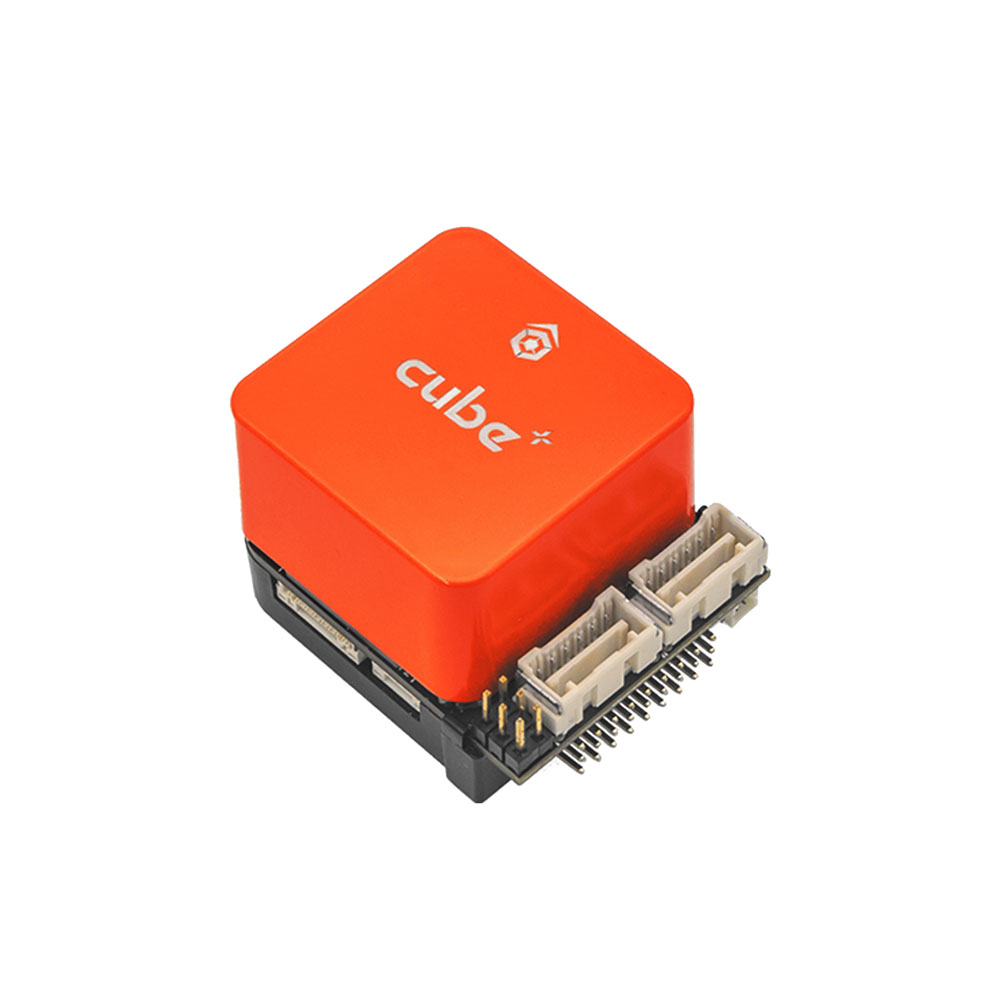
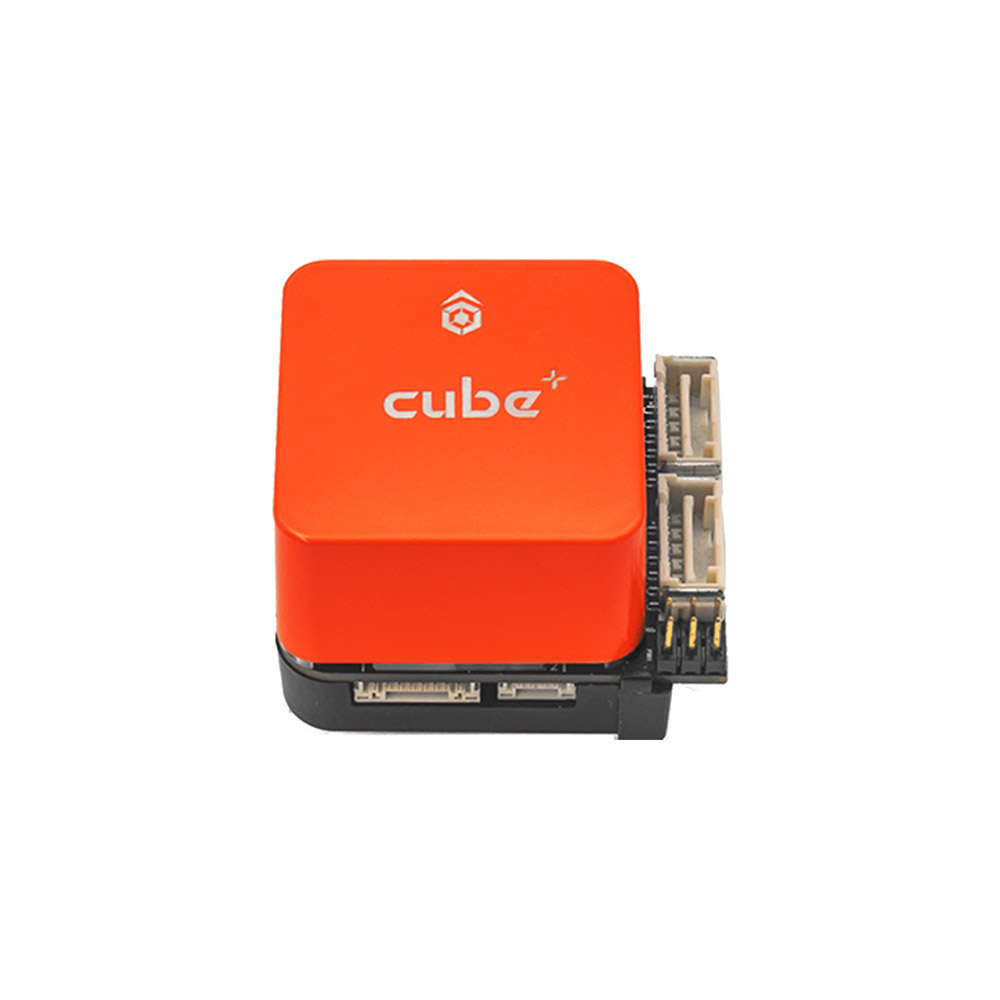
Набор CubeOrange + Mini Set — продвинутое решение полётного контроллера, объединяющее модуль автопилота CubeOrange и компактную несущую плату Mini Carrier Board. CubeOrange, разработанный Hex Technology, оснащён высокопроизводительным процессором STM32H743 ARM Cortex-M7 и поддерживает прошивку ArduPilot для бесшовной интеграции в дроны, БПЛА и роботизированные системы. Mini Carrier Board предлагает компактный дизайн, соединяя CubeOrange с различной периферией, такой как GPS, телеметрия, силовые модули и регуляторы (ESC). Эта комбинация обеспечивает универсальную, мощную и надёжную систему автопилота для малых и средних дронов и робототехнических приложений, гарантируя точное управление и стабильную производительность.
Особенности
• Поддержка нескольких режимов, таких как Loiter
• Поддержка наземных станций управления
• Поддержка Mission Planner
• AUTO (с путевыми точками)
• Встроенное логирование полёта
• Удержание высоты
• Режим Guide
Характеристики
• Детали датчиков: IMU1 (изолированный) ICM42688, IMU2 (изолированный) ICM20948 или ICM42688, IMU3 (фиксированный) ICM20649 или ICM45686, MS5611 x 2 (барометр)
• Поддерживаемый тип аппарата: самолёт с фиксированным крылом, мультикоптеры, вертолёт, VTOL-самолёт, ровер/лодка/подводный аппарат
• Материал шасси: алюминиевый сплав CNC (куб)+ABS-литьё (несущая плата)
• Рабочая температура: -10~+55° IMU с температурным контролем
• Поддерживаемая прошивка: Ardupilot, PX4 и Hionos DO-178C
• Главный процессор: STM32H757 двухъядерный M7 + M4
• Поддерживаемые радиосигналы: PPM/SBUS/DSM
• Размер несущей платы: 47,5×40,5×20,2мм
• Резервирование питания: тройное резервирование
• Размер куба: 38,4×38,4×22мм
• Датчики: тройная система IMU
• Сопроцессор: STM32F100
• Интерфейсы GPS/Serial: 4
• Интерфейс CAN FD: 1
• Отладочный интерфейс: 2
• Интерфейс 12C: 1
• PWM входы/выходы: 14
• Вес: 53г
Комплектация
• 1x CubePilot CubeOrange + Mini Set
• 1x кабель Power Brick Mini
• 1x кабель Micro USB
• 1x Power Brick Mini
• 1x кабель GPS1 GH
• 1x кабель зуммера
• 2x кабель CAN
• 1x плата I2C
• 2x кабель I2C
| Производитель | CubePilot |
|---|---|
| Страна производства | Тайвань |
| Соответствие NDAA | Да |
| Схема крепления | N/A |
| Процессор полётного контроллера | H7 |
| Цели прошивки полётного контроллера | Ardupilot/PX4 |
| Интерфейс I2C | 1 |
| Интерфейс CAN FD | 1 |
| Размер несущей платы | 47,5×40,5×20,2мм |
| Материал шасси | алюминиевый сплав CNC (куб)+ABS-литьё (несущая плата) |
| Сопроцессор | STM32F100 |
| Размер куба | 38,4×38,4×22мм |
| Отладочный интерфейс | 2 |
| Интерфейсы GPS/Serial | 4 |
| Рабочая температура | -10~+55° IMU с температурным контролем |
| PWM входы/выходы | 14 |
| Резервирование питания | тройное резервирование |
| Датчики | тройная система IMU |
| Подробности о датчиках | IMU1 (Isolated) ICM42688, IMU2(Isolated) ICM20948 or ICM42688, IMU3 (Fixed) ICM20649 or ICM45686, MS5611 x 2 (Baro) |
| Поддерживаемые сигналы РУ | PPM/SBUS/DSM |
| Поддерживаемая прошивка | Ardupilot, PX4 и Hionos DO-178C |
| Поддерживаемый тип аппарата | самолёт с фиксированным крылом, мультикоптеры, вертолёт, VTOL-самолёт, ровер/лодка/подводный аппарат |
| Вес | 53г |
Заполните форму — ответим с актуальной ценой и сроком поставки в течение рабочего дня